

خودروهای بدون راننده
خودروهای بدون راننده و ماشینهای پرنده میتوانند بزرگترین نوآوری قرن حاضر در صنعت خودروسازی باشند. واقعبینانه که نگاه کنیم، شاید عمر ما به نشستن در ماشین بدون راننده قد ندهد. اما شناختن فناوری که نسلهای بعدی از آن بهره خواهند برد، خالی از لطف نخواهد بود.
خودروی بدون راننده چیست؟
شاید در ابتدا فریب اسم بدون راننده را بخورید و فکر کنید تنها به ماشینی اطلاق می شود که کسی پشت فرمان آن نباشد. درحالیکه واقعیت این نیست. یک تعریف نه چندان کامل از خودرو های بدون راننده این است که یک ماشین بتواند بدون هر گونه دخالت انسانی مسیر را طی کند، از موانع دوری کند و خودش را پارک کند. ماشینهای خودران (و اساسا مفهوم رانندگی رباتیک) سطوح خودرانی متفاوتی دارد.
فناوریهای کوچکی مثل پارک خودکار، کروز کنترل و حرکت خودکار بین خطوط شاید یک ماشین را از راننده بینیاز نکنند، اما سطوحی از خودرانی هستند.
ماشین خودران قطعا بخشی از آینده زندگی شهری است. اکنون فقط مساله زمان مطرح است که با آزمایشات و نوآوریهای متعدد غولهای فناوری هر روز کوتاهتر میشود. در حال حاضر برخی از شرکتهای بزرگ از جمله گوگل، اپل، تسلا و اوبر روی طراحی و ساخت خودروهای بدون راننده سرمایهگذاری کردهاند.
مزایای خودروهای بدون راننده
راهاندازی شبکه تاکسی اینترنتی
این سرمایهگذاری عظیم روی خودروی بدون راننده فقط به این خاطر نیست که بتوانیم در مسیر به جای رانندگی، کتاب بخوانیم. با چنین فناوری میتوان یک شبکه تاکسی بدون راننده ساخت که خیلی ارزانتر از تاکسیهای اینترنتی است. تصور کنید ارزش چنین ناوگانی چقدر خواهد بود!
کاهش آمار تصادفات با خودروهای بدون راننده
آمار تصادفات خودروهای بدون راننده در حال حاضر بالاست اما وقتی این ایده کاملا تجاری بشود، دیگر جایی برای خطاهای رانندگی نیست. در نتیجه نرخ تصادفات هم به شدت کاهش مییابد.
کنترل بیشتر بر….
کنترل بیشتر روی ترافیک، کاهش آلودگی هوا، کاهش هزینهها، کاهش مصرف انرژی و کلی مورد دیگر فقط برخی از مزایای فراگیر شدن این فناوری است. در ضمن استفاده از این تریلیهای بدون راننده برای باربری را هم نباید فراموش کرد!
بهبود ایمنی عمومی با خودروهای بدون راننده
تکنولوژی مستقل قادر خواهد بود به طور موثر بر دادههای مهم مانند سرعت، فاصله، زمان و مکان نظارت داشته باشد و آنها را کنترل کند. این باعث میشود که رانندگی بسیار ملایم و راحتتر و ایمنتر باشد. حتی ممکن است به دلیل ویژگیهای خودآگاهی وسایل نقلیه، نرخ سرقت ماشین نیز کاهش یابد.
به طور کلی، فناوری مستقل قادر خواهد بود از حداقل فضای مورد نیاز برای پارک کردن خودرو استفاده کند و دیگر نیازی به استفاده از علائم ترافیکی و بیمه خودرو و پلیس راهنمایی و رانندگی نخواهد بود. علاوه بر این، از آنجا که وسایل نقلیه مستقل میتوانند خودشان را برانند، دیگر مهم نیست که راننده دارای مجوز رانندگی باشد و ممکن است مست، نابینا بوده یا به طور متوسط کمتر از سن قانونی داشته باشد.
چقدر درمورد برند هیوندا و محصولات ساخت این شرکت خودروسازی اطلاعات داری؟؟؟؟ اینجا رو کلیک کن….
سطوح مختلف خودرانی خودروها
همانطور که بالاتر اشاره کردیم، فناوری ماشین خودران سطوح مختلفی دارد. همه میدانیم سطح آخر کدام یکی است. وقتی دستمان حتی به فرمان هم نمیخورد. اما این بین سطوح دیگری هم هستند که هر کدام سهمی در رسیدن به سطح آخر دارند. سطوح مختلف خودرانی در ماشین به شرح زیر است:
سطح یک:
در این سطح خودرانی، راننده و سیستم به طور مشترک کنترل ماشین را به عهده دارند. چیزی شبیه سیستم کروز کنترل که موتور و ترمزها را کنترل میکند و راننده فقط باید فرمان را هدایت کند.
سطح دو:
سیستم خودران مواردی نظیر سرعت، ترمزها و فرمان را هدایت میکند اما راننده باید همواره سیستم را نظارت کند. در بسیاری از خودروهای این سطح، راننده هیچگاه نباید دستش را از روی فرمان بردارد چون احتمال خطای سیستم زیاد است.
سطح سه:
راننده در این سطح خودرانی میتواند کارهایی مثل تماشای فیلم را انجام بدهد و سیستم خودران ماشین را هدایت خواهد کرد. با این وجود اجرای صحیح بخشهایی از رانندگی به دخالت راننده نیاز دارد.
سطح چهار:
میزان دخالت راننده در این سطح به حداقل میرسد و سیستم خودران ماشین را هدایت میکند. در حال حاضر این سطح از سیستم خودران فقط در محدودههایی که برای تست معین شدهاند، مجاز است.
سطح پنج:
در سطح آخر دیگر نیازی به نظارت راننده نیست و همه چیز به عهده خودروی بدون راننده خواهد بود.
سطح پنجم رویایی است که غولهای فناوری و ماشینسازی به دنبالش هستند. برخی از شرکتها ادعا میکنند سطوح سه و چهار بسیار خطرناکند چون سیستم خودران هنوز آنقدر دقیق نشده که راننده بتواند نظارت روی سیستم را متوقف کند.
خودروهای خودران و اینترنت اشیا
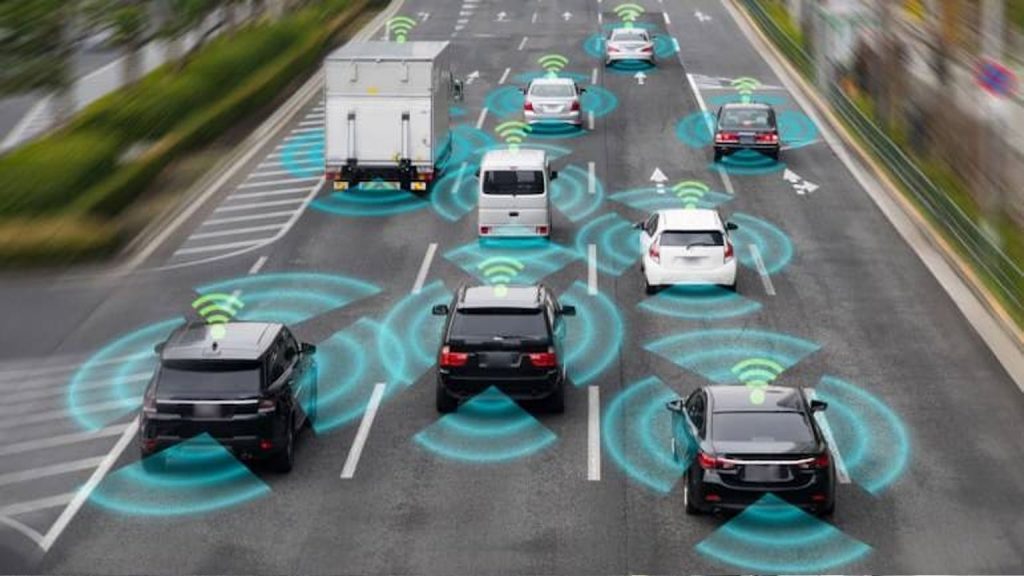
خودروهای بدون راننده بخشی از پروژه بزرگتر اینترنت اشیا هستند. جایی همه چیز برای تعامل، کارایی و کنترل بهتر به اینترنت وصل میشود. خودروهای بدون راننده در همین راستا طراحی شدهاند. این ماشینها نه تنها با یگدیگر بلکه با سیستمهایی مثل GPS و خدمات اورژانس ارتباط دارند.
این اتصال به اینترنت کارایی سیستم خودران ماشین را تکمیل میکند. علاوه بر این امکان کنترل ترافیک را هم برای مسئولین شهری فراهم میکند. پس میتوان گفت اتصال به اینترنت درست به اندازه خود سیستم مهم است. سرعت اینترنت هم یکی دیگر از عوامل مهم است. یک لحظه تاخیر در انتقال دادهها میتواند به قیمت جان راننده یا عابران پیاده تمام بشود. به همین خاطر برای راهاندازی خودروهای بدون راننده به نسل بعدی اینترنت یعنی ۵G نیاز داریم که سرعتش ۲۰ برابر LTE است.
چگونگی ارتباط با محیط بیرون
ارتباطات ماشینهای خودران به سه دسته تقسیم میشوند. هر کدام از آنها هم کارکردها و مزایای متفاوتی دارند اما در کنار هم ایده ماشین بدون راننده را محقق میکنند.
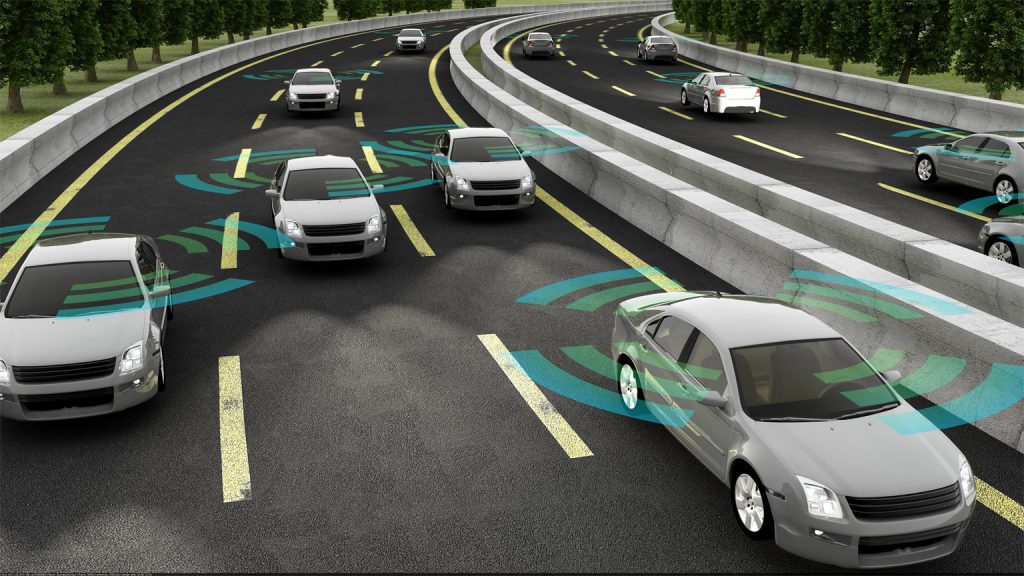
ارتباط ماشین به ماشین (V2V)
در این روش ماشینهای خودران به یکدیگر وصل میشوند. ماشینهای خودران در این ارتباط دادههای مربوط که موقعیت فعلی، مسیر پیشرو و خطرات مسیر را با هم تبادل میکنند. مثلا اگر دو ماشین خودران در یک لاین پشت هم باشند و ماشین جلویی شرایط خطرناکی را رویت کند، اطلاعات مربوط به آن را به ماشین پشتی میدهد. به این ترتیب ماشین پشتی میتواند ترمز کند و در صورت نیاز مسیرش را تغییر بدهد.
این نوع ارتباط بین خودروهای بدون راننده به کاهش ترافیک هم کمک خواهد کرد. چون خودروها میتوانند با توجه به ماشینهای موجود در یک خیابان، درباره انتخاب مسیر تصمیم جمعی بگیرند.
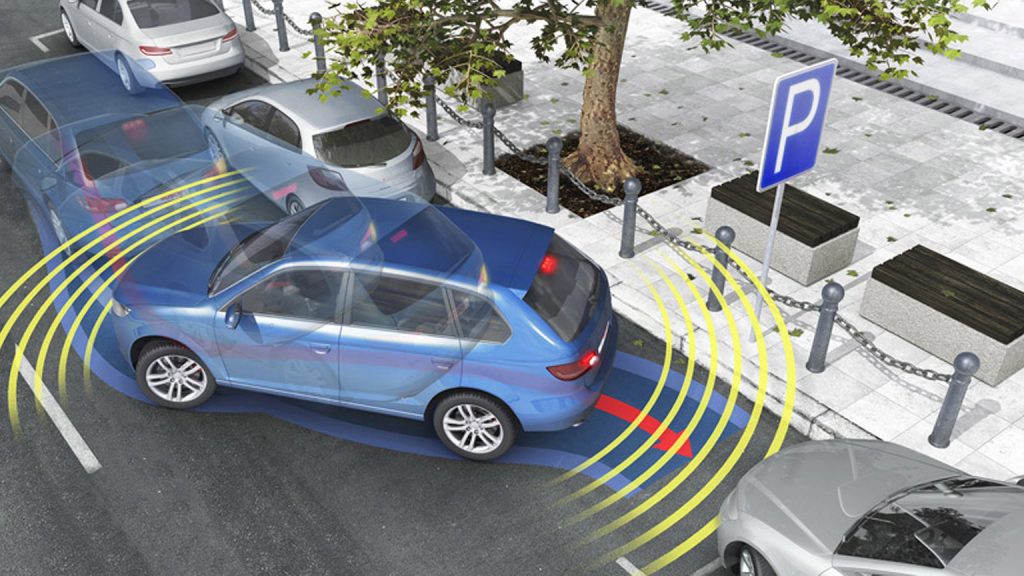
ارتباط ماشین با زیرساخت (V2I)
پارک کردن را تصور کنید. ماشین خودران خیلی راحت میتواند شما را از نقطه الف به ب ببرد اما چطور باید جای پارک پیدا کند؟ همانطور که سیستم خودران معمولا مسیر رانندگی را از پیش تعیین میکند، با ارسال اطلاعات مربوط به فضاهای قابل پارک در مسیر یا مقصد به خودروهای بدون راننده هم، میتوان این مشکل را حل کرد. ماشین به کمک سنسورهایش فضاهای پارک را چک میکند و جاهای پر شده را تشخیص میدهد.
بعد از دریافت اطلاعات توسط ماشین خودران هم جای پارک مطلوب رزرو میشود. اطلاعات مربوط به رزرو هم دوباره در فضای ابری به اشتراک گذاشته میشود تا همه خودروها به آن دسترسی داشته باشند و سراغ فضاهای پر شده نروند.
درواقع خودروی بدون راننده متصل به اینترنت علاوه بر خودروهای دیگر میتوانند با زیرساختهای تشکیلدهنده خیابانها و سیستم حمل و نقل هم ارتباط برقرار کنند.
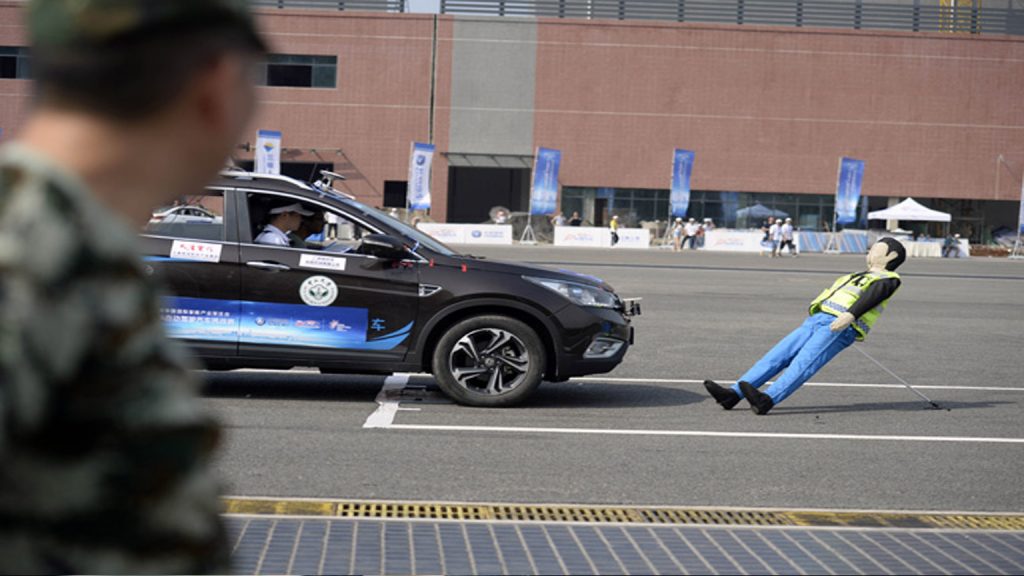
ارتباط ماشین با عابر پیاده (V2P)
آمار تصادفات خودروهای بدون راننده با عابرین پیاده (فقط ۱۵ کشته در ایالات متحده) نشان میدهد این مهمترین نوع ارتباط است. برای کاهش این تصادفات، ماشین خودران باید عابر پیاده را ببیند و موقعیت دقیقش را تشخیص بدهد. برای اینکار هم به چیزی که احتمالا همین حالا در دست دارید، نیاز دارد. گوشی هوشمند!
همه ما وقتی از خانه بیرون میآییم، یک گجت متصل به اینترنت با خودمان برمیداریم. این گجت میتواند گوشی هوشمند، تبلت، ساعت هوشمند و حتی کتابخوان باشد. اکثر این گجتها به GPS وصل میشوند و امکان تشخیص موقعیت دقیق فرد را فراهم میکنند.
دیگه براحتی میتونی لوازم یدکی مورد نیازت رو از یه فروشگاه اینترنتی معتبر آنلاین سفارش بدی….
با اینترنتی ۵G این دادهها به صورت آنی به خودرهای بدون راننده نزدیک عابر پیاده ارسال میشوند. با این سطح اتصال و ارتباط، ماشین خودران میتواند به سرعت به هر عابر پیاده در هر موقعیتی واکنش نشان بدهد. البته منظورمان از ترمزهای ناگهانی نیست. سیستم خودران هوشمندتر از اینها عمل میکند. اگر عابر پیاده دو دقیقه دیگر به ماشین برسد، سیستم از قبل سرعت و ترمز و سایر موارد را تنظیم میکند تا همه چیز از پیش برای عبور ایمن عابر از خیابان فراهم باشد.
ماشینهای خودران چگونه میبینند؟
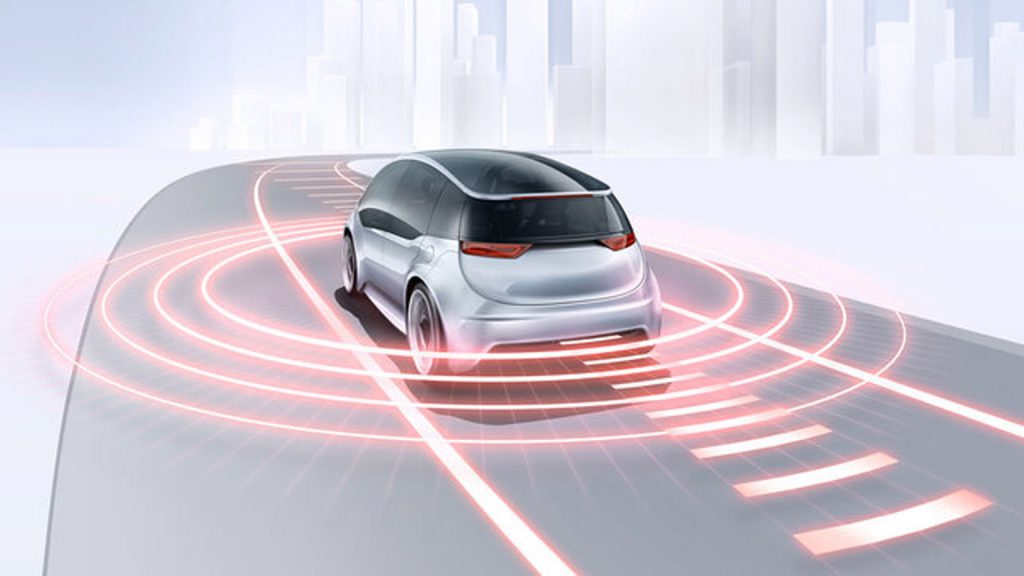
چه چیزی باعث میشود فردی در وهله اول پشت فرمان بنشیند؟ بینایی. برای رانندگی نه فقط دیدن بلکه خوب دیدن لازم است. درباره خودروی بدون راننده هم دقیقا همین طور است. ماشین باید بتواند دید ۳۶۰ درجه کامل به اطرافش داشته باشد. فقط در این صورت است که میتواند سایر مراحل رانندگی را اجرا کند. پس قبل از هر چیز باید بدانیم ماشین خودران چطور میبیند.
خودروهای بدون راننده از ترکیب سه ابزار برای شبیهسازی دید انسان استفاده میکنند. هر کدام از این ابزارها و سنسورها در بخش مشخصی از ماشین خودران استفاده میشوند و وظیفه متفاوتی دارند. چیزی که تفاوت بین مدلهای مختلف ماشینهای خودران را رقم میزند، نحوه به کارگیری و پیکربندی این ابزارها برای رسیدن به دید کامل است.
رادار
معرفی ابزارهای بینایی را از رادار شروع میکنیم که پشت بدنه فلزی ماشین قرار میگیرد. ۲۰ سال است که در تولید خودرو از این فناوری استفاده میشود و پیشتر در سیستمهای کروز کنترل و ترمز خودکار به کار رفته است. رادار که در شرایط آب و هوایی بد هم قابل اتکاست، تا چند صد متر را به خوبی میبیند و سرعت تمام اجسام متحرک را تشخیص میدهد. به کار گیری این ابزار در سطوح مختلف سیستم خودران باعث افزایش دقتش شده است. البته نه آنقدر که بتواند وسایل نقلیه کوچک مثل دوچرخه را تشخیص بدهد. البته رادار قادر است سرعت و جهت هر جسم متحرکی را با دقت بالا مشخص میکند که برای خودروی بدون راننده ضروری است.
دوربین خودروهای بدون راننده
دوربینها که معمولا زیر ماشین قرار میگیرند، بخش دیگر سهگانه دید ماشین خودران هستند. این دوربینها امکان دیدن خطکشیهای خیابان و علائم راهنمایی و رانندگی را فراهم میکنند. این دوربینها فقط چیزهایی را میبینند که نور خورشید یا چراغهای جلوی ماشین به آنها تابیده باشد. این یعنی در آب و هوای بد، دوربینها هم مشکل چشمان انسان را خواهند داشت. اما رزولوشن آنها آنقدر بالاست که بتوانند جزییات لازم برای مسیریابی در شرایط جوی نامناسب را تشخیص بدهند.
لایدار (LiDAR)
این ابزار چرخان وظیفه سادهای دارد که به روش جالبی انجام میشود. لایدار با فرستادن میلیونها پالس نوری در هر ثانیه و اندازهگیری زمان بازگشت آنها از محیط اطراف ماشین یک نقشه تهیه میکند. این ابزار رزولوشن دوربین را ندارد اما با آن همه لیزر میشود تصویر کلی محیط را به خوبی ساخت.
لایدار در هر شرایط جوی کار میکند و دادهها را به زبان کامپیوتر یعنی اعداد ارائه میکند. برخی از سیستمهای لایدار حتی میتوانند سرعت اجسام اطرافشان را هم تشخیص بدهند که تصمیمگیری برای خودروی بدون راننده را خیلی ساده میکند.
قیمت زیاد و عدم قطعیت درباره قابل اطمینان بودن، دو مشکل اصلی لایدار است. به نظر میرسد هنوز کسی نتوانسته تعادل مناسب بین محدوده و رزولوشن این ابزار را پیدا کند. بیش از ۵۰ کمپانی تولیدکننده لایدار روی حل این مشکلات کار میکنند.
در کنار این سه ابزار اصلی باید از سنسورهای اولتراسونیک (برای کار در فضای محدود) و میکروفون (برای تشخیص صدای آژیر) هم اشاره کرد.
طرز کار خودروهای بدون راننده
وقتی همه این ابزارها و سنسورها دادههای محیط اطراف ماشین را گردآوری کردند، کار کامپیوتر یا مغز ماشین شروع میشود. همه این دادهها به مغز متفکر ماشین ارسال میشود و از آنجا کار شروع میشود. کامپیوتر باید بر اساس این دادهها فرق بین یک کودک و مخروط را تشخیص بدهد. اینکار همزمان به عهده سختافزار و یادگیری ماشین است.
تراشه و یادگیری ماشین
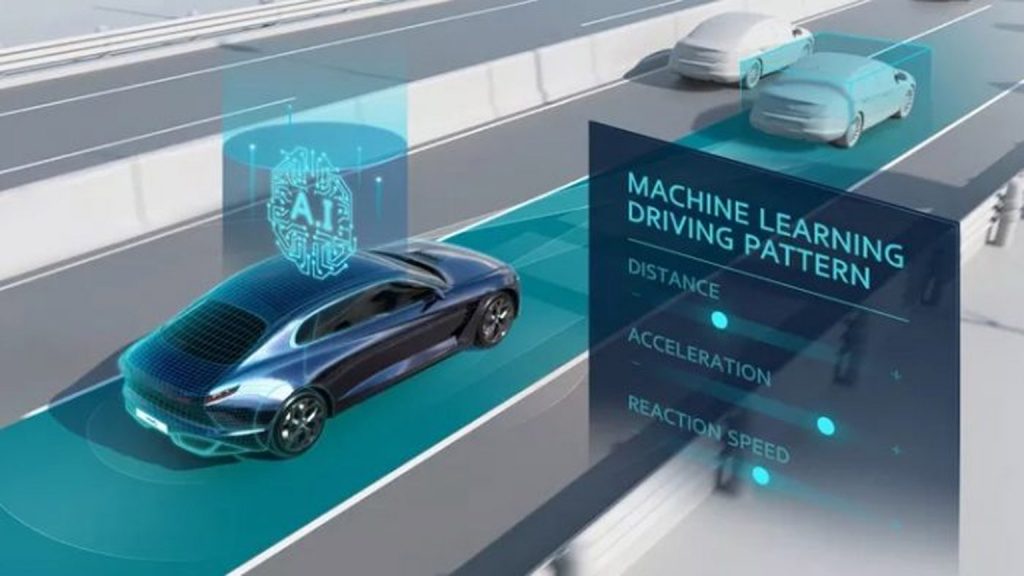
مغز متفکر یا کامپیوتر ماشین خودران، ترکیب یک تراشه با یادگیری ماشین است. سازندگان این خودروها با دادن میلیونها نمونه به این کامپیوترها به آنها یاد میدهند چطور گربه را از بچه و بچه را از ماشین تشخیص بدهند. هر سازندهای که بیشترین تصاویر از رانندگی در شرایط واقعی را داشته باشد، میتواند ماشین خودران بهتری بسازد.
البته نباید اهمیت تراشه را هم فراموش کرد. برخی شرکتها مثل تسلا برای خودروهای بدون راننده خودشان تراشههای مخصوص طراحی کردهاند. از صفر تا صد این تراشهها برای یادگیری ماشین و رانندگی خودکار ساخته میشود. سرعت پردازش تصویر هم یکی دیگر از عوامل تاثیرگذار روی کیفیت تراشه است که قدرت تشخیص ماشین خودران را بیشتر میکند.
موقعیت یابی خودروهای بدون راننده
بعد از اینکه ماشین محیط اطرافش را شناخت، باید بداند خودش دقیقا کجاست. GPS دقت کافی برای اینکار را ندارد. دقت GPS بین یک تا دو متر است و این میزان در رانندگی خودکار میتواند منجر به زیر گرفتن عابران پیاده بشود. به همین خاطر سازندگان ماشین خودران از GPS استفاده نمیکنند. راهکار جایگزین سهگوشسازی نشانههای محیطی است تا مشخص بشود ماشین دقیقا کجای دنیا قرار دارد. دقت این روش سانتیمتری است! در این روش از سهگوشسازی برای تشخیص نشانههای محیطی و از دادههای لایدار برای موقعیتیابی با دقت سانتیمتری استفاده میشود.
تعیین مسیر
حالا ماشین با دقت سانتیمتری میداند کجاست و باید سریعترین و کارآمدتری راه رسیدن به مقصد را مشخص کند. برای اینکار از یادگیری تقویتی (یکی از مولفههای یادگیری ماشینی) استفاده میشود. به این ترتیب که همه مسیرهای احتمالی تست میشوند و با نمرهدهی، بهترین مسیر مشخص میشود. خودروی بدون راننده این را هم در نظر میگیرد که ماشینهای دیگری هم در خیابان هستند و به این ترتیب الگوریتم طبق زمان واقعی تنظیم میشود.
کنترل ماشین
مسیر هم مشخص شد و گام نهایی کنترل و هدایت ماشین در مسیر است. یادگیری ماشین برای اینکار از تمام دادههای فوقالذکر به همراه شبکههای عصبی پیچشی بهره میبرد و در هر لحظه بهترین تصمیم را میگیرد. مثلا اگر جاده خلوت باشد، پدال گاز را فشار میدهد اما پشت چراغ قرمز هم میایستد.
تمام فاکتورهای این مثال ورودیهای سیستم هستند و شبکه عصبی میتواند برمبنای آنها در لحظه تصمیم بگیرد.
اینطوری است که یک ماشین میتواند زحمت رانندگی را از دوش شما بردارد. همه رویهها و ابزارهایی که در بالا خواندید در ابتدای مسیر هستند. در تستهای میدانی هم منجر به تصادفات مرگباری شدهاند. بنابراین باید منتظر بمانیم تا ابزارها تکمیل بشوند، یادگیری ماشین آموزش کافی ببیند و البته اینترنت ۵G فراگیر بشود.
آینده خودروهای بدون راننده
مسیر رسیدن خودروهای بدون راننده به خیابان پر از مانع و چالش است. نحوه کار سنسورها در شرایط آب و هوایی مختلف یکی از مواردی است که باید کاملا برطرف بشود. فقط در این صورت است که تصادفات به حداقل خواهد رسید. واکنش ماشین خودران به شرایط جغرافیایی شهرهای مختلف و قوانین رانندگی متنوع هم جزو مواردی است که باید به یادگیری ماشین اضافه بشود.
همه اینها ممکن است (حتی با فناوریهای فعلی) اما برای رسیدن به آنها باید یک مسیر تدریجی طی بشود. تکامل ابزارها و یادگیری ماشین بیش از هر چیز به زمان نیاز دارند. البته همکاری سازندگان بزرگ با یکدیگر میتواند این فرایند را سریعتر کند. هر نوع پیشرفتی در زمینه هوش مصنوعی هم میتواند انتظار برای نشستن در ماشین خودران را کمتر کند.


